Eng


 Trang chủ / Tin tức / Tin tức ngành / Động cơ DC và động cơ bánh răng: Cái nào phù hợp với ứng dụng của bạn?
Động cơ DC và động cơ bánh răng: Cái nào phù hợp với ứng dụng của bạn?
 2026.08.19
 Tin tức ngành
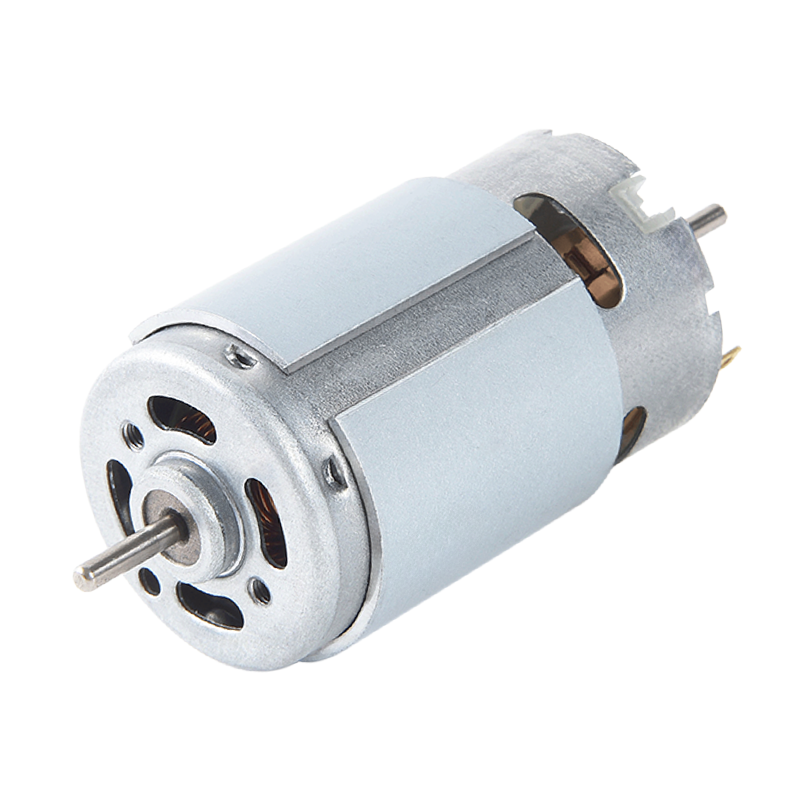
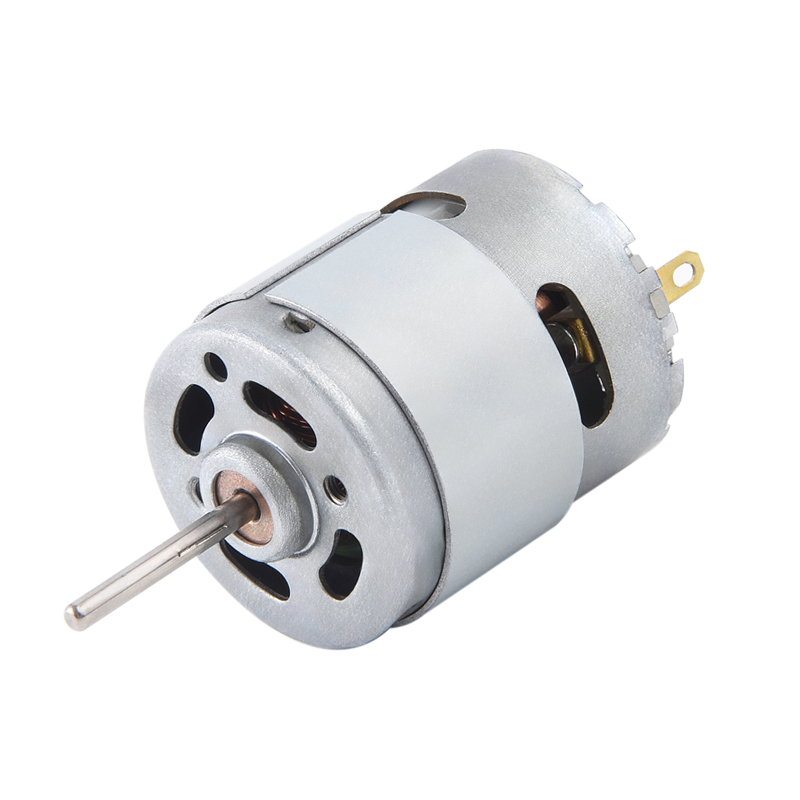
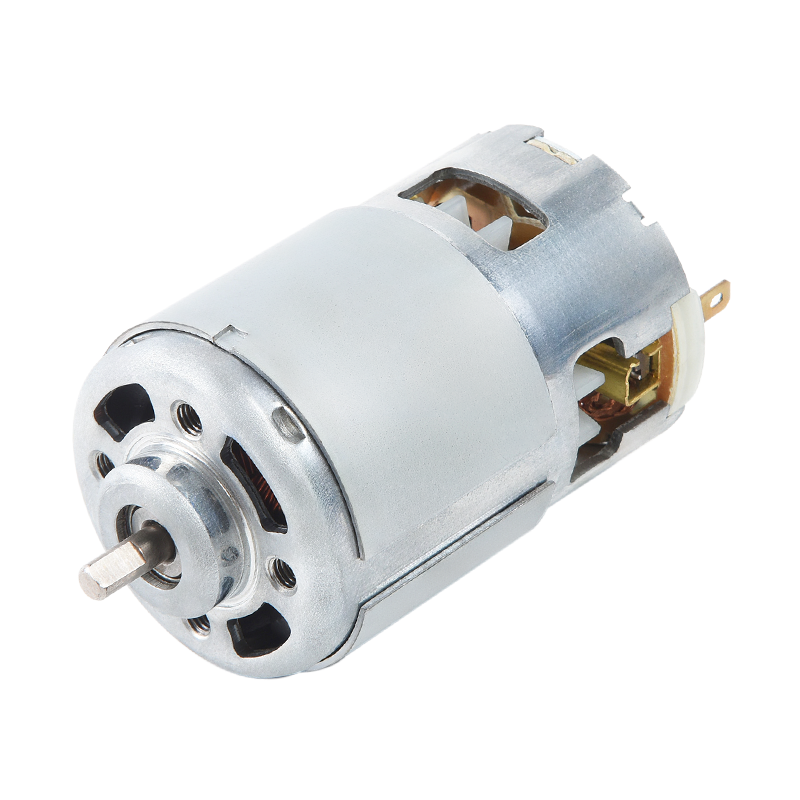
Động cơ DC tiêu chuẩn quay nhanh nhưng tạo ra mô-men xoắn thấp, trong khi động cơ bánh răng ghép nối cùng một động cơ DC với hộp số để đổi tốc độ lấy mô-men xoắn . Nếu ứng dụng của bạn cần nâng, kéo hoặc xoay vật gì đó đang tải ở tốc độ RPM thấp, thì động cơ bánh răng hầu như luôn là lựa chọn tốt hơn. Nếu bạn cần quay tốc độ cao với tải nhẹ — như quạt làm mát — thì động cơ DC đơn giản sẽ hoạt động tốt và chi phí thấp hơn.
Sự nhầm lẫn giữa hai điều này thực sự không phải là cái nào "tốt hơn". Đó là việc kết hợp công suất động cơ với nhu cầu cơ học của công việc. Dưới đây là bảng phân tích thực tế về sự khác nhau của chúng, vị trí phù hợp của mỗi loại và cách định kích thước động cơ bánh răng nhỏ đúng ngay lần đầu tiên.
Điều gì thực sự tách biệt động cơ DC với động cơ bánh răng
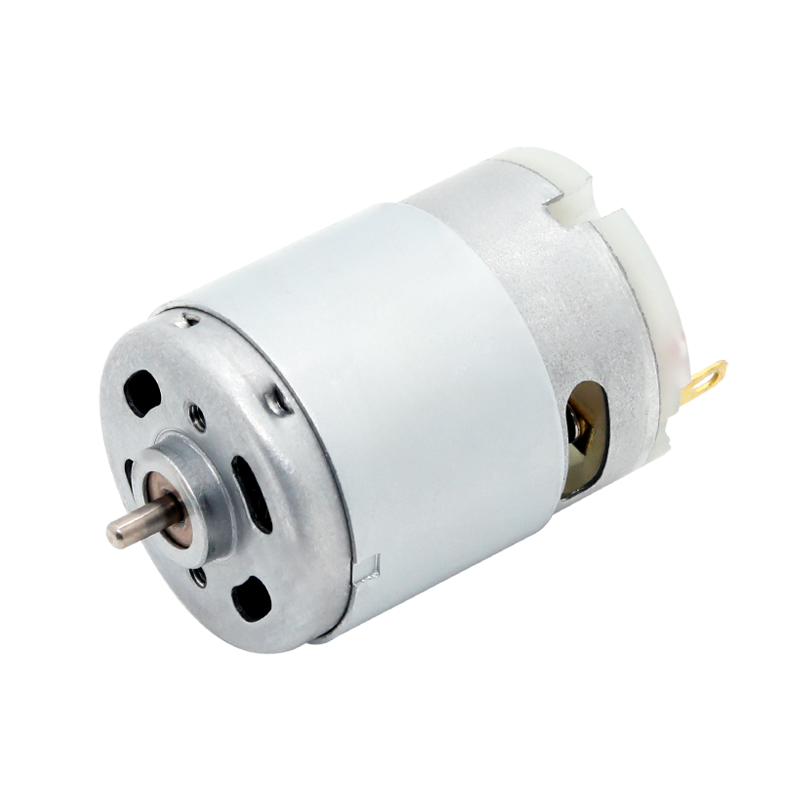
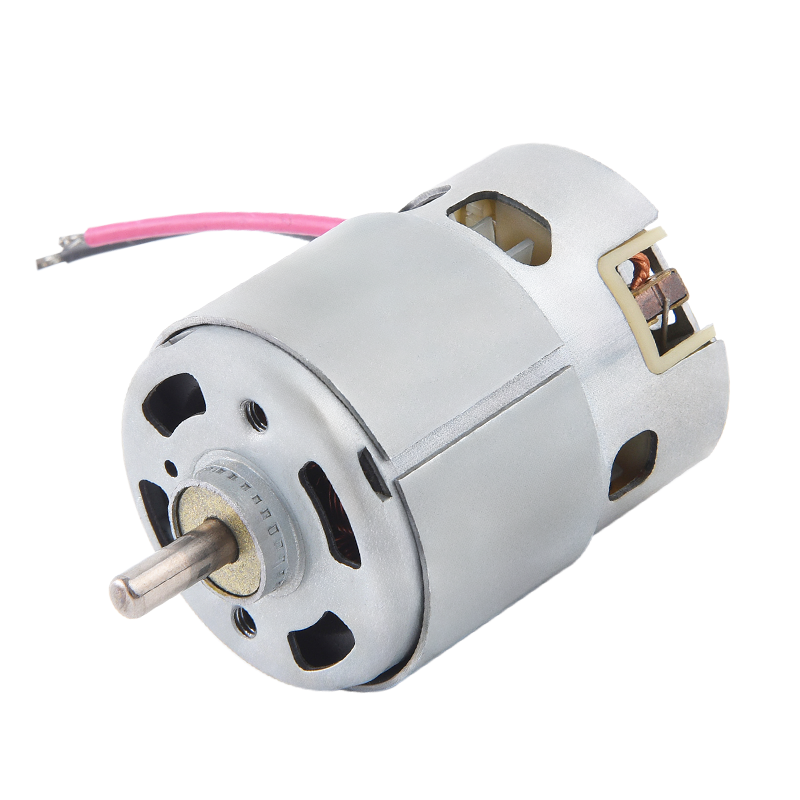
Động cơ DC chuyển đổi năng lượng điện trực tiếp thành chuyển động quay. Trục đầu ra của nó quay với tốc độ bất kỳ mà cuộn dây bên trong động cơ và điện áp tạo ra - thường là 3.000 đến 12.000 vòng/phút cho sở thích nhỏ và động cơ công nghiệp. Tốc độ đó nhanh nhưng mô-men xoắn ở trục thấp vì không có lợi thế cơ học.
Động cơ bánh răng lấy cùng một trục quay đó và chạy qua một bộ truyền bánh răng - bánh răng trụ, bánh răng hành tinh hoặc bánh răng trục vít - trước khi đầu ra đến trục cuối cùng. Mỗi giai đoạn bánh răng làm giảm tốc độ và nhân mô-men xoắn theo tỷ lệ. Một động cơ quay tự nhiên với tốc độ 10.000 vòng/phút có thể thoát ra khỏi hộp số 100:1 với tốc độ chỉ 100 vòng/phút, nhưng với tốc độ khoảng mô-men xoắn gấp 100 lần (trừ tổn thất cơ học, thường là 10-20%).
Tại sao sự đánh đổi này lại quan trọng trong thực tế
Mô-men xoắn thực sự là thứ thực hiện công cơ học - làm quay bánh xe chống ma sát, nâng cổng hoặc dẫn động băng tải. Một động cơ DC trần quay ở tốc độ RPM cao với mô-men xoắn thấp sẽ ngừng hoạt động ngay khi gặp lực cản thực. Giảm tốc độ là điều làm cho động cơ đó có khả năng di chuyển một vật gì đó có khối lượng và tải trọng phía sau nó.
So sánh song song các thông số kỹ thuật chính
Bảng dưới đây thể hiện phạm vi hiệu suất điển hình của động cơ DC 12V nhỏ so với động cơ tương tự được trang bị hộp số.
| Đặc điểm kỹ thuật | Động cơ DC tiêu chuẩn | Động cơ bánh răng nhỏ |
|---|---|---|
| Tốc độ không tải | 8.000-10.000 vòng/phút | 80-150 vòng/phút |
| mô-men xoắn dừng | 0,5-1,5 kg·cm | 30-80 kg·cm |
| Hiệu quả điển hình | 75-85% | 60-75% |
| Kích thước vật lý | Nhỏ gọn | Dài hơn (thêm hộp số) |
| Đơn giá | Hạ xuống | Cao hơn 20-60% |
Lưu ý rằng hiệu suất giảm khi tỷ số truyền tăng , vì mỗi cấp bánh răng bổ sung sẽ gây ra tổn thất do ma sát. Hộp số 10:1 có thể giữ được hiệu suất 85%, trong khi hộp số hành tinh 300:1 có thể giảm xuống 50-60%.
Khi động cơ DC đơn giản là lựa chọn phù hợp
Bỏ qua hộp số khi ứng dụng cần tốc độ nhiều hơn lực và tải nhẹ hoặc đã quay tự do. Các trường hợp sử dụng phổ biến bao gồm:
- Mục tiêu là làm mát quạt và máy thổi trong đó luồng không khí chứ không phải mô-men xoắn
- Máy bay không người lái nhỏ và cánh quạt xe RC
- Động cơ rung trong điện thoại và thiết bị đeo
- Trục xoay tốc độ cao dành cho các công cụ như máy cắt quay hoặc máy khoan
- Các ứng dụng đã sử dụng bánh răng hoặc dây đai bên ngoài ở nơi khác trong hệ thống
Trong những trường hợp này, việc bổ sung hộp số chỉ làm tăng chi phí, kích thước và tổn thất cơ học mà không mang lại lợi ích thực sự nào.
Khi một động cơ bánh răng nhỏ đáng giá thêm chi phí
Động cơ bánh răng nhỏ có giá cao hơn bất cứ khi nào tải cản trở chuyển động - nghĩa là cần có lực thực để bắt đầu hoặc duy trì chuyển động. Các kịch bản điển hình bao gồm:
- Cánh tay robot và bộ truyền động cần nâng hoặc giữ một vị trí cố định dưới tải
- Hệ thống tự động hóa cửa sổ và cửa ra vào, bao gồm cả thiết bị mở cổng
- Hệ thống băng tải di chuyển sản phẩm chống ma sát
- Gimbal máy ảnh và cơ chế xoay nghiêng yêu cầu chuyển động chậm, chính xác
- Máy bán hàng tự động và cơ chế phân phối
- Xe lăn và thiết bị di chuyển chạy bằng pin
Ví dụ về kích thước trong thế giới thực
Hãy xem xét một khớp cánh tay robot nhỏ cần nâng tải trọng 500g ở bán kính 5cm. Điều đó đòi hỏi đại khái Mô-men xoắn 25 kg·cm tại khớp. Một động cơ DC trần tạo ra mô men xoắn 1 kg·cm không thể thực hiện được điều này — nó sẽ ngừng hoạt động ngay lập tức. Việc kết hợp cùng động cơ đó với hộp số 30:1 sẽ mang lại mô-men xoắn hữu dụng vào khoảng 25-27 kg·cm (chiếm 15% tổn thất cơ học), nằm trong phạm vi cho phép. Đây là phép tính giúp phân biệt một thiết kế đang hoạt động với một động cơ bị cháy.
Cách chọn tỷ số truyền phù hợp
Việc chọn tỷ số truyền không phải là phỏng đoán — nó tuân theo trực tiếp yêu cầu về mô-men xoắn và tốc độ của bạn. Sử dụng quy trình cơ bản này:
- Tính toán mô-men xoắn cần thiết ở trục đầu ra dựa trên trọng lượng tải và khoảng cách tay đòn
- Kiểm tra mômen xoắn và tốc độ không tải của động cơ cơ sở từ bảng dữ liệu của nó
- Chia mô-men xoắn cần thiết cho mô-men xoắn định mức của động cơ để ước tính tỷ số truyền tối thiểu cần thiết
- Thêm giới hạn an toàn 20-30% để tính đến tổn thất hộp số và tránh chạy động cơ ở tình trạng chết máy
- Xác nhận tốc độ đầu ra thu được vẫn đáp ứng nhu cầu về thời gian của ứng dụng của bạn
Chạy động cơ quá gần với mô-men xoắn ngừng hoạt động của nó liên tục gây ra hiện tượng quá nhiệt và hỏng hóc sớm. Hầu hết các thiết kế động cơ bánh răng nhỏ đều hoạt động tốt nhất khi vận hành ở mức 50-70% mô-men xoắn định mức , để lại khoảng trống cho sự thay đổi tải.
Những sai lầm thường gặp khi lựa chọn giữa hai người
Một số lỗi lặp lại xuất hiện trên DIY và thậm chí một số thiết kế thương mại:
- Chọn một động cơ chỉ dựa trên điện áp và RPM, hoàn toàn bỏ qua các yêu cầu về mô-men xoắn
- Giả sử tỷ số truyền cao hơn luôn an toàn hơn — giảm thiểu quá mức sẽ gây lãng phí hiệu quả và tăng thêm kích thước cũng như chi phí không cần thiết
- Bỏ qua phản ứng ngược ở các hộp số rẻ hơn, nguyên nhân gây ra tình trạng định vị không chính xác trong các ứng dụng chính xác
- Bỏ qua chu kỳ làm việc - động cơ bánh răng được xếp hạng để sử dụng không liên tục sẽ quá nóng nếu chạy liên tục
Việc kiểm tra bảng dữ liệu của nhà sản xuất để biết cả mô-men xoắn dừng và định mức mô-men xoắn liên tục sẽ tránh được hầu hết các vấn đề này trước khi thiết kế hoàn tất.
Tin tức
-
Tìm hiểu nguồn gốc và cơ sở vật lý của động cơ DC các Bàn chải động cơ DC là công ty tiên phong trong việc chuyển đổi năng lượng điện thành chuyển động cơ học v...
ĐỌC THÊM -
Ngày nay ai vẫn đang sử dụng động cơ DC có chổi than? Động cơ DC chổi than trong các thiết bị nhỏ Bất chấp việc áp dụng công nghệ động cơ không chổi than ngày càng tăn...
ĐỌC THÊM -
Ứng dụng động cơ DC trong điện tử tiêu dùng và thiết bị thông minh Vai trò của động cơ DC trong thiết kế điện tử tiêu dùng Bàn chải động cơ DC đóng một va...
ĐỌC THÊM
 Trang chủ
Về chúng tôi
TIN TỨC


Bản quyền© Yuyao Hongyang Micromotor Co., Ltd. Mọi quyền được bảo lưu.