Eng


 Trang chủ / Tin tức / Tin tức ngành / Các loại động cơ DC nhỏ: Hướng dẫn lựa chọn động cơ DC siêu nhỏ
Các loại động cơ DC nhỏ: Hướng dẫn lựa chọn động cơ DC siêu nhỏ
 2026.08.05
 Tin tức ngành
Sơ lược về các loại động cơ DC nhỏ chính
Động cơ DC nhỏ - thường được gọi là động cơ DC siêu nhỏ khi có kích thước đường kính dưới 37mm - chuyển đổi năng lượng điện dòng điện một chiều thành chuyển động cơ học quay. Chúng cung cấp năng lượng cho mọi thứ, từ thiết bị y tế và hệ thống lấy nét tự động của máy ảnh cho đến máy bay không người lái theo sở thích và bộ truyền động ô tô. Năm loại chính được sử dụng trong các ứng dụng nhỏ gọn là: động cơ DC có chổi than, động cơ DC không chổi than (BLDC), động cơ DC không lõi, động cơ bước và động cơ servo. Mỗi loại hoạt động trên một cơ chế nội bộ khác nhau và phù hợp với các yêu cầu hiệu suất khác nhau.
Chọn sai loại cho ứng dụng là một trong những lỗi kỹ thuật phổ biến và tốn kém nhất ở giai đoạn lựa chọn thành phần. Hiểu chính xác cách thức hoạt động của từng loại - và điểm mạnh của nó bị phá vỡ ở đâu - là nền tảng thực tế để thực hiện quyết định đúng đắn.
Động cơ DC có chổi than: Trọng lực của chuyển động nhỏ
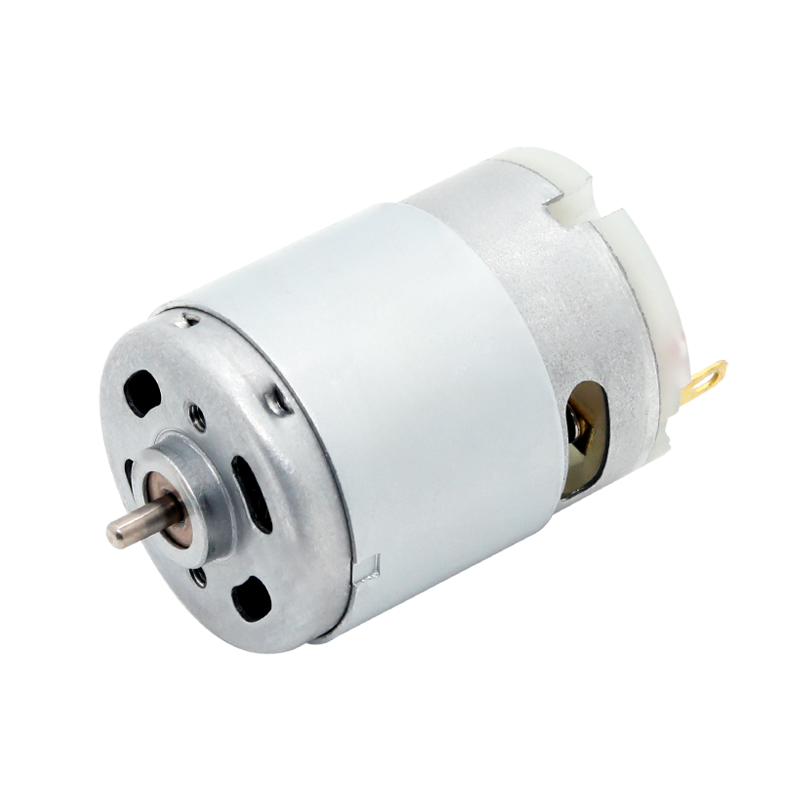
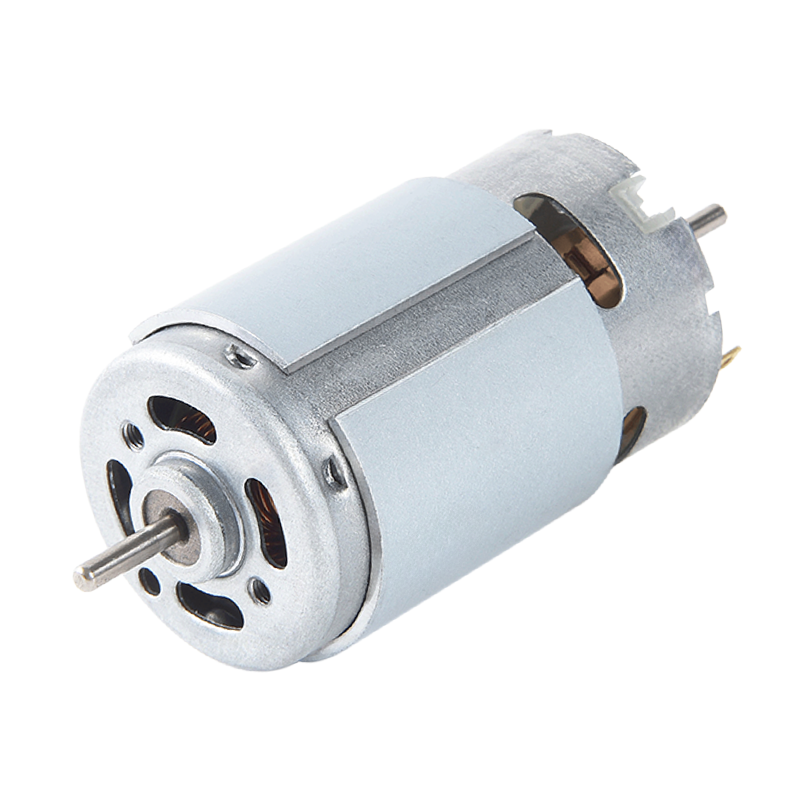
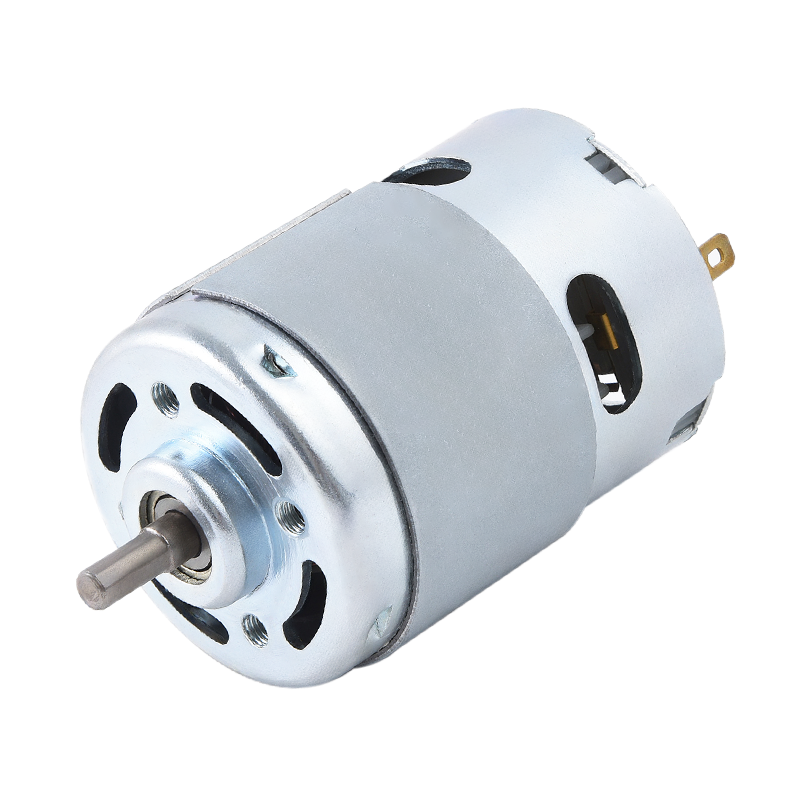
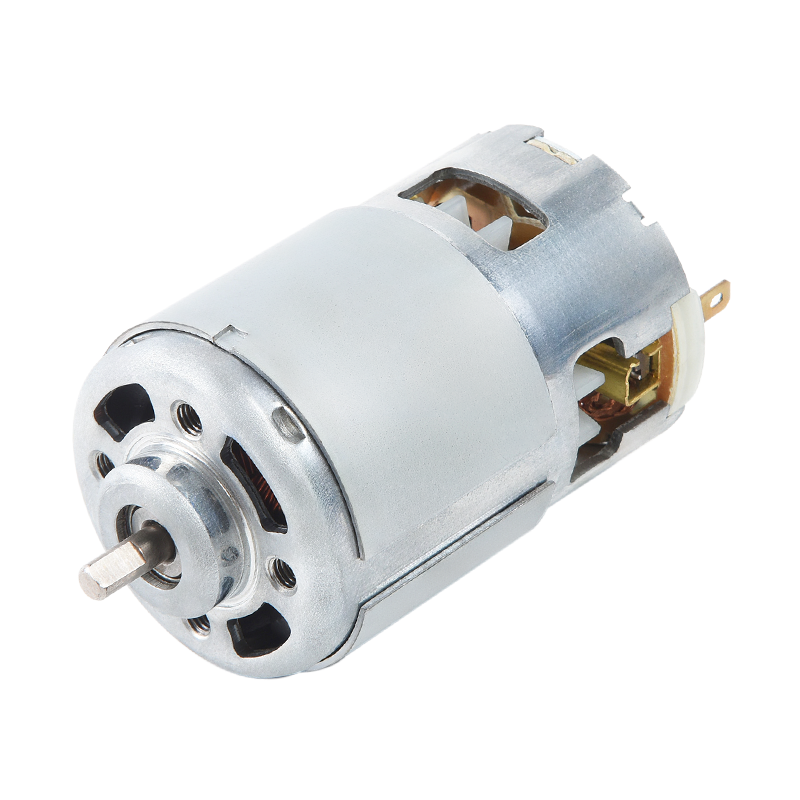
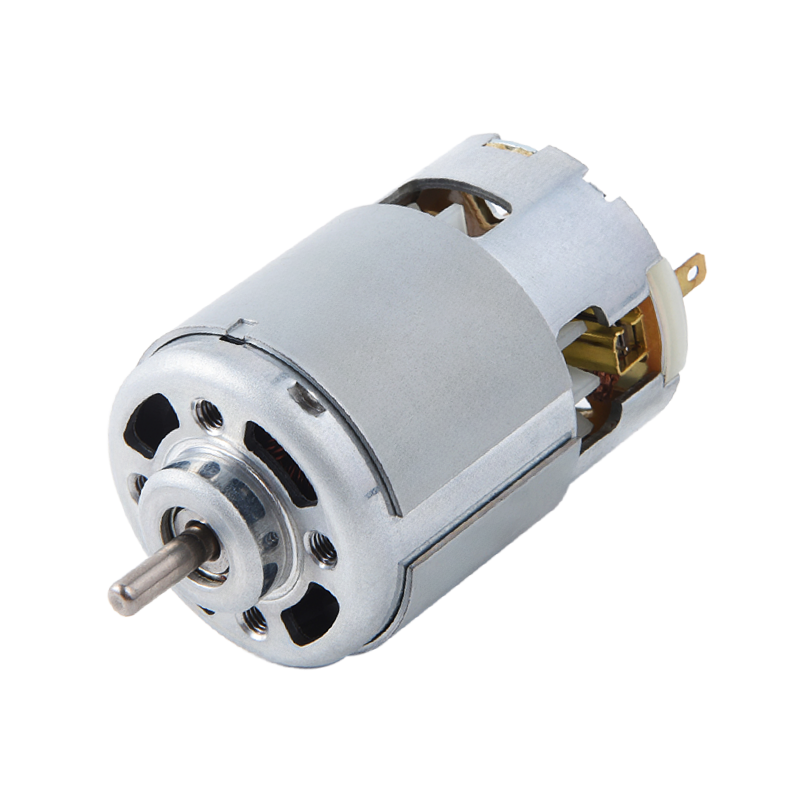
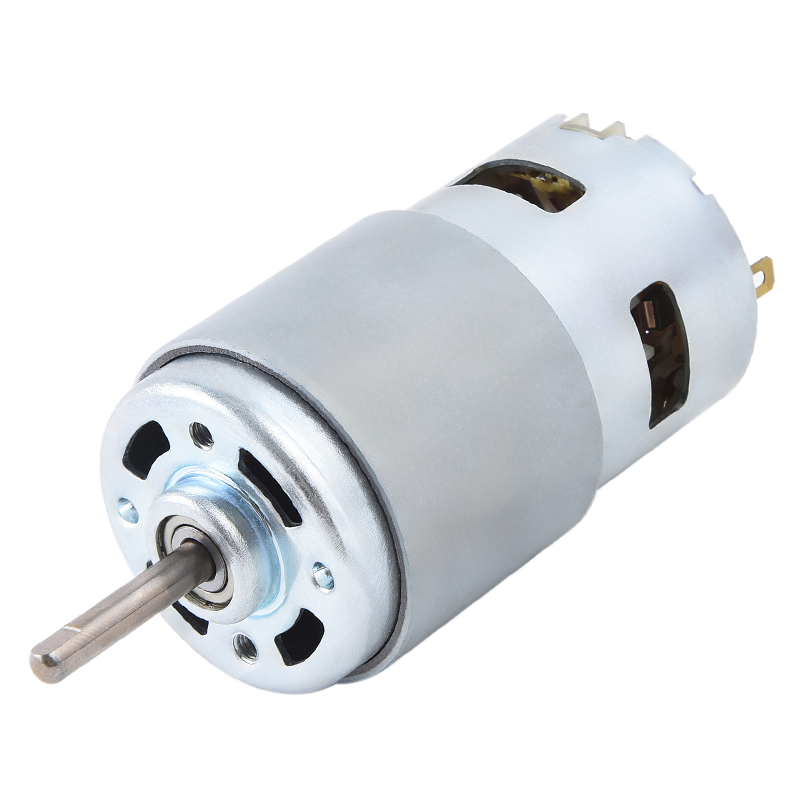
Động cơ DC có chổi than là loại động cơ nhỏ được sản xuất rộng rãi nhất trên thế giới. Nguyên lý hoạt động của chúng rất đơn giản: chổi than hoặc kim loại duy trì tiếp xúc điện trượt với một cổ góp quay, bộ phận này cấp điện tuần tự cho các cuộn dây trên rôto để duy trì chuyển động quay. Cấp điện áp, quay - không cần bộ điều khiển bên ngoài.
Cách họ làm việc
Dòng điện chạy từ nguồn điện qua chổi than vào các bộ phận chuyển mạch, cung cấp năng lượng cho các cuộn dây rôto cụ thể. Từ trường sinh ra tương tác với các nam châm vĩnh cửu bao quanh rôto, tạo ra mô-men xoắn. Khi rôto quay, cổ góp chuyển mạch cuộn dây được cấp điện, duy trì chuyển động quay liên tục. Tốc độ tỷ lệ thuận với điện áp đặt vào; mô men xoắn tỉ lệ với dòng điện.
Đặc tính hiệu suất
Động cơ DC có chổi than nhỏ thường hoạt động giữa 1,5V và 24V và có thể đạt tốc độ từ vài trăm trở lên 20.000 vòng/phút . Chúng cung cấp mô-men xoắn khởi động cao so với kích thước của chúng và phản ứng ngay lập tức với những thay đổi điện áp. Một động cơ siêu nhỏ có chổi than N20 tiêu chuẩn — một trong những kiểu dáng phổ biến nhất — vừa vặn trong một gói có kích thước chỉ 12 mm × 10 mm và có thể tạo ra mô-men xoắn có ý nghĩa ở mức 3–6V.
Sự đánh đổi chính
Giao diện cổ góp chổi than tạo ra ma sát và hồ quang điện, nghĩa là động cơ chổi than tạo ra EMI (nhiễu điện từ) và hao mòn theo thời gian. Tuổi thọ bàn chải điển hình dao động từ 500 đến 2.000 giờ hoạt động tùy theo tải và tốc độ. Chúng không phù hợp với các ứng dụng yêu cầu tuổi thọ dài không cần bảo trì hoặc môi trường có độ ồn điện rất thấp. Tuy nhiên, tính đơn giản và chi phí thấp khiến chúng trở thành lựa chọn mặc định cho đồ chơi, thiết bị, phụ kiện ô tô và robot giá rẻ.
Động cơ DC không chổi than (BLDC): Hiệu suất cao hơn, tuổi thọ cao hơn
Động cơ DC không chổi than loại bỏ hoàn toàn cụm cổ góp chổi than. Thay vào đó, nam châm vĩnh cửu nằm trên rôto và cuộn dây được cố định trên stato. Bộ điều khiển tốc độ điện tử bên ngoài (ESC) sử dụng phản hồi vị trí rôto - thường là từ cảm biến hiệu ứng Hall hoặc cảm biến EMF ngược - để sắp xếp thứ tự các cuộn dây stato và duy trì chuyển động quay bằng điện tử.
Ưu điểm so với các loại chải
Không có chuyển mạch cơ học, động cơ BLDC chạy mát hơn, êm hơn và lâu hơn. Tuổi thọ định mức thường là 10.000–30.000 giờ - một bậc có độ lớn lớn hơn mức tương đương được chải. Chúng cũng hiệu quả hơn đáng kể: một động cơ BLDC nhỏ chất lượng có thể đạt được Hiệu suất điện 85–95% , so với 70–80% đối với động cơ chổi than có kích thước tương tự. Điều này khiến chúng trở thành lựa chọn ưu tiên trong các ứng dụng chạy bằng pin trong đó thời gian chạy là vấn đề quan trọng.
Chúng được sử dụng ở đâu
Động cơ Micro BLDC chiếm ưu thế trong động cơ đẩy của máy bay không người lái (trong đó hiệu suất và trọng lượng là rất quan trọng), trục ổ đĩa cứng, quạt làm mát trong thiết bị điện tử, máy cạo râu điện và các thiết bị y tế như tay khoan phẫu thuật và máy thở cầm tay. Chi phí tăng thêm của bộ điều khiển được bù đắp bằng hiệu suất và tuổi thọ trong hầu hết mọi ứng dụng đòi hỏi khắt khe.
Động cơ DC không lõi: Quán tính cực thấp cho phản hồi chính xác
Động cơ DC không lõi - còn được gọi là động cơ không có sắt hoặc động cơ rôto rỗng - thay thế rôto lõi sắt thông thường bằng cuộn dây hình trụ nhẹ quay tự do bên trong nam châm vĩnh cửu. Việc không có lõi sắt sẽ loại bỏ hiệu ứng co ngót từ tính và làm giảm đáng kể khối lượng rôto.
Điều gì làm cho họ khác biệt
Bởi vì rô-to không có sắt nên không có mô-men xoắn từ trở và không có hiện tượng ăn khớp — động cơ khởi động và dừng êm ái ở bất kỳ vị trí nào mà không có cảm giác "bậc" giống như chốt hãm trong các thiết kế lõi sắt. Quán tính của rôto là thấp hơn tới 10 lần hơn một động cơ lõi sắt tương đương, giúp tăng tốc và giảm tốc cực nhanh.
Các ứng dụng yêu cầu điều này
Động cơ DC không lõi được sử dụng ở những nơi không thể thương lượng về thời gian đáp ứng vị trí và độ mượt mà: cơ chế tự động lấy nét và thu phóng quang học của máy ảnh, công cụ phẫu thuật robot, bộ truyền động chân tay giả, máy vẽ bút và thiết bị tự động hóa phòng thí nghiệm. Chúng nằm trong số các loại động cơ nhỏ đắt tiền hơn nhưng không có loại động cơ nào khác phù hợp với hiệu suất động của chúng ở quy mô nhỏ.
Động cơ bước: Điều khiển vị trí chính xác mà không cần phản hồi
Động cơ bước chia một vòng quay đầy đủ thành một số bước cố định bằng nhau - thường là 200 bước mỗi vòng (1,8° mỗi bước) đối với NEMA 17 tiêu chuẩn hoặc tối đa 400 bước ở các biến thể có độ phân giải cao. Mỗi xung điện làm rôto quay đúng một bước; bằng cách đếm xung, vị trí có thể được điều khiển mà không cần bất kỳ bộ mã hóa hoặc cảm biến phản hồi nào.
Các loại động cơ bước
Ba cấu trúc bên trong được sử dụng trong động cơ bước nhỏ:
- Động cơ bước nam châm vĩnh cửu (PM): Đơn giản, chi phí thấp, thường là 48 hoặc 96 bước cho mỗi vòng quay. Phổ biến trong máy in và các thiết bị nhỏ.
- Các bước điều khiển từ trở thay đổi (VR): Không có nam châm vĩnh cửu; rôto chuyển động để giảm thiểu điện trở của mạch từ. Tốc độ bước cao có thể nhưng mô men giữ thấp.
- Động cơ bước lai: Kết hợp các nguyên tắc PM và VR để có được sự kết hợp tốt nhất giữa độ phân giải, mô-men xoắn và độ chính xác của bước. Loại chiếm ưu thế trong máy CNC, máy in 3D và dụng cụ phòng thí nghiệm chính xác.
Bướcs xuất sắc ở đâu và ở đâu không
Steppers là lựa chọn lý tưởng khi bạn cần điều khiển vị trí vòng lặp mở, có thể lặp lại mà không tốn chi phí cho hệ thống mã hóa vòng kín. Chúng giữ vị trí dưới tải với mô-men xoắn định mức tối đa ngay cả khi đứng yên - một đặc tính được gọi là giữ mô-men xoắn mà động cơ DC liên tục không có. Sự đánh đổi: mô-men xoắn giảm mạnh trên vài trăm vòng/phút và các bước bị bỏ lỡ do quá tải sẽ không bị phát hiện nếu không có cảm biến phản hồi. Chúng cũng tiêu thụ toàn bộ dòng điện định mức ngay cả khi đứng yên, khiến chúng kém hiệu quả hơn trong các thiết kế chạy bằng pin.
Động cơ servo: Độ chính xác vòng kín cho tải động
Động cơ servo về cơ bản không phải là loại động cơ khác - nó thường là động cơ DC có chổi than hoặc không chổi than được ghép nối với bộ mã hóa vị trí và mạch điều khiển liên tục so sánh vị trí thực tế với vị trí được lệnh và sửa bất kỳ lỗi nào. Kiến trúc vòng kín này giúp cho hệ thống servo trở nên chính xác và phản hồi nhanh hơn nhiều dưới các mức tải khác nhau so với các động cơ bước vòng hở.
RC servo so với động cơ servo công nghiệp
Trong không gian động cơ nhỏ, cần phân biệt hai loại riêng biệt:
- RC/sở thích servo là các thiết bị khép kín có hộp số tích hợp, phản hồi chiết áp và mạch điều khiển. Chúng chấp nhận tín hiệu xung tiêu chuẩn và xoay đến vị trí trong khoảng từ 0° đến 180° (hoặc quay liên tục trong các phiên bản đã sửa đổi). Chúng được sử dụng trong chế tạo robot, máy bay RC và hoạt hình điện tử.
- Hệ thống micro servo công nghiệp ghép nối các bộ mã hóa có độ phân giải cao (thường 1.000–10.000 lần đếm trên mỗi vòng quay ) với bộ điều khiển và bộ điều khiển servo chuyên dụng. Chúng cung cấp khả năng kiểm soát mô-men xoắn động, lập hồ sơ vận tốc và độ chính xác ở mức độ phụ - được tìm thấy trong các trục CNC chính xác, máy gắp và đặt và robot y tế.
Khi nào nên chọn servo thay vì bước
Hệ thống servo là lựa chọn phù hợp khi tải thay đổi không thể đoán trước, khi cần đồng thời tốc độ cao và mô-men xoắn cao hoặc khi độ chính xác của vị trí phải được xác minh và hiệu chỉnh trong thời gian thực. Chúng phức tạp và đắt tiền hơn hệ thống bước, nhưng đối với các ứng dụng động, chu kỳ cao, chúng đều chính xác hơn và tiết kiệm năng lượng hơn — động cơ servo chỉ tiêu thụ dòng điện tỷ lệ thuận với nhu cầu mô-men xoắn, không giống như động cơ bước tiêu thụ toàn bộ dòng điện liên tục.
So sánh song song các loại động cơ DC nhỏ
Bảng dưới đây tóm tắt các đặc tính vận hành chính và ứng dụng phù hợp cho từng loại động cơ:
| Loại động cơ | Kiểm soát độ phức tạp | Hiệu quả điển hình | Tuổi thọ | Kiểm soát vị trí | Chi phí tương đối |
|---|---|---|---|---|---|
| chải DC | Rất thấp | 70–80% | 500–2.000 giờ | Không có (tốc độ vòng lặp mở) | Thấp nhất |
| DC không chổi than | Trung bình (cần ESC) | 85–95% | 10.000–30.000 giờ | Kiểm soát tốc độ | Trung bình |
| DC không lõi | Thấp-trung bình | 75–90% | 1.000–5.000 giờ | Tốc độ; phản ứng trơn tru | Cao |
| Stepper | Trung bình | 50–70% | Rất dài (không có bút vẽ) | Vị trí vòng lặp mở | Thấp-trung bình |
| Động cơ phụ | Cao | 80–95% | Dài (dựa trên BLDC) | Độ chính xác vòng kín | Caoest |
Cấu hình động cơ DC nhỏ chuyên dụng đáng biết
Ngoài năm loại chính, một số cấu hình chuyên dụng thường xuyên xuất hiện trong các ứng dụng động cơ vi mô:
Động cơ bánh răng
Động cơ bánh răng tích hợp hộp số trực tiếp vào bất kỳ loại động cơ nào ở trên. Tỷ lệ giảm từ 10:1 đến 1000:1 là phổ biến trong các yếu tố hình thức vi mô. Điều này đổi tốc độ đầu ra để có mô-men xoắn đầu ra cao hơn tương ứng, giúp cho một động cơ chổi than nhỏ có dòng điện 200mA có thể điều khiển tải cơ học yêu cầu mô-men xoắn lớn hơn nhiều so với động cơ trần có thể cung cấp. Động cơ bánh răng N20 - một trong những thành phần robot và người yêu thích phổ biến nhất - là động cơ DC được chải bằng chổi than với hộp số kim loại tích hợp được đóng gói dài dưới 25 mm.
Động cơ rung (ERM và LRA)
Động cơ có khối lượng quay lệch tâm (ERM) là động cơ DC có chổi than có trọng lượng lệch tâm gắn vào trục - khối lượng quay không cân bằng sẽ tạo ra rung động. Bộ truyền động cộng hưởng tuyến tính (LRA) sử dụng cơ chế cuộn dây giọng nói để tạo ra phản hồi xúc giác chính xác, có thể điều chỉnh tần số. Cả hai đều là dẫn xuất của động cơ micro DC được sử dụng trong điện thoại thông minh, thiết bị đeo, bộ điều khiển trò chơi và thiết bị cảnh báo y tế. LRA cung cấp thời gian phản hồi nhanh hơn đáng kể (5–10 mili giây so với 50–100 mili giây đối với ERM) và ngày càng được ưa chuộng trong các ứng dụng xúc giác cao cấp.
Động cơ bánh kếp (phẳng)
Động cơ Pancake hy sinh chiều dài trục để có hình dạng rất phẳng - một số có chiều cao dưới 5 mm. Chúng sử dụng rôto mạch in hoặc không lõi hình đĩa và được sử dụng ở những nơi có độ sâu lắp đặt là hạn chế quan trọng: bên trong các khớp robot mỏng, trong máy đo đường huyết và trong một số bộ truyền động hàng không vũ trụ.
Cách chọn động cơ DC nhỏ phù hợp cho ứng dụng của bạn
Thực hiện thông qua quy trình lựa chọn có cấu trúc sẽ tránh được những điểm không khớp phổ biến nhất giữa loại động cơ và yêu cầu ứng dụng:
- Xác định tải: Tính toán mô men xoắn và tốc độ đầu ra cần thiết tại trục. Tính đến tải cao điểm, không chỉ tải trung bình - một động cơ xử lý nhu cầu ở trạng thái ổn định có thể bị chết máy hoặc quá nóng trong điều kiện khởi động hoặc quá tải.
- Xác định nhu cầu kiểm soát vị trí: Nếu bạn cần dừng ở các vị trí góc chính xác, cần phải có bộ điều khiển bước hoặc hệ thống servo. Nếu bạn chỉ cần điều khiển tốc độ, động cơ DC có chổi than hoặc không chổi than sẽ đơn giản hơn và rẻ hơn.
- Đánh giá chu kỳ nhiệm vụ: Động cơ chạy liên tục ở mức tải cao cần hiệu suất cao (BLDC) và quản lý nhiệt đầy đủ. Một động cơ được sử dụng không liên tục (bộ truyền động ống kính máy ảnh di chuyển trong 0,5 giây) có thể chịu được hiệu suất thấp hơn.
- Kiểm tra môi trường hoạt động: Độ nhạy EMI cao (thiết bị y tế, thiết bị đo chính xác) loại trừ động cơ chổi than. Các môi trường yêu cầu niêm phong được xếp hạng IP ưu tiên các thiết kế không chổi than trong đó chuyển mạch là điện tử thay vì cơ khí.
- Yếu tố về yêu cầu tuổi thọ: Các sản phẩm tiêu dùng có tuổi thọ thiết kế ngắn có thể sử dụng động cơ chổi than. Các thiết bị yêu cầu hoạt động đáng tin cậy từ 5–10 năm mà không cần bảo trì nên sử dụng loại BLDC hoặc stepper.
- Đặt ngân sách cho mỗi đơn vị: Động cơ chải có giá khởi điểm dưới 1 USD về số lượng. Các hệ thống servo hoặc coreless chính xác có thể có giá từ $50–$500. Hiệu suất đạt được phải phù hợp với mức chi phí cho ứng dụng cụ thể.
Đối với hầu hết các ứng dụng chi phí thấp, chu kỳ hoạt động thấp - đồ chơi, robot cơ bản, bộ truyền động đơn giản - Động cơ DC chải có hoặc không có hộp số là điểm khởi đầu thực dụng. Khi xem xét hiệu quả, tuổi thọ, độ ồn hoặc độ chính xác, việc lựa chọn sẽ nâng cao độ phức tạp và đường cong chi phí hướng tới các giải pháp BLDC, không lõi, bước hoặc trợ động.
Các ứng dụng phổ biến được ánh xạ tới loại động cơ
Các ví dụ ứng dụng trong thế giới thực làm cho logic lựa chọn cụ thể hơn:
| ứng dụng | Loại động cơ Used | Lý do chính |
|---|---|---|
| Bánh xe ô tô đồ chơi | chải DC | Thấp nhất cost, simple control |
| Động cơ đẩy của máy bay không người lái | DC không chổi than | Hiệu quả, RPM cao, tuổi thọ cao |
| Tự động lấy nét của máy ảnh | DC không lõi | Quán tính cực thấp, phản ứng mượt mà |
| trục máy in 3D | Bước lai | Vị trí vòng lặp mở, high holding torque |
| Khớp cánh tay robot | Động cơ phụ (BLDC-based) | Độ chính xác vòng kín, dynamic load handling |
| Cảm ứng điện thoại thông minh | Động cơ rung LRA | Phản hồi nhanh, kiểm soát phản hồi chính xác |
| Máy thổi khí di động | DC không chổi than | Tuổi thọ dài, EMI thấp, hiệu quả |
| RC servo (tay lái) | chải DC gearbox pot | Điều khiển vị trí nhỏ gọn, khép kín |
Tin tức
-
Tìm hiểu nguồn gốc và cơ sở vật lý của động cơ DC các Bàn chải động cơ DC là công ty tiên phong trong việc chuyển đổi năng lượng điện thành chuyển động cơ học v...
ĐỌC THÊM -
Ngày nay ai vẫn đang sử dụng động cơ DC có chổi than? Động cơ DC chổi than trong các thiết bị nhỏ Bất chấp việc áp dụng công nghệ động cơ không chổi than ngày càng tăn...
ĐỌC THÊM -
Ứng dụng động cơ DC trong điện tử tiêu dùng và thiết bị thông minh Vai trò của động cơ DC trong thiết kế điện tử tiêu dùng Bàn chải động cơ DC đóng một va...
ĐỌC THÊM
 Trang chủ
Về chúng tôi
TIN TỨC


Bản quyền© Yuyao Hongyang Micromotor Co., Ltd. Mọi quyền được bảo lưu.