Eng


 Trang chủ / Tin tức / Tin tức ngành / Tìm hiểu về Động cơ DC: Cách tạo một bản dựng đơn giản so với Động cơ DC siêu nhỏ chuyên nghiệp
Tìm hiểu về Động cơ DC: Cách tạo một bản dựng đơn giản so với Động cơ DC siêu nhỏ chuyên nghiệp
 2026.06.03
 Tin tức ngành
A động cơ DC chuyển đổi năng lượng điện một chiều thành năng lượng quay cơ học bằng cách sử dụng sự tương tác giữa từ trường và dây dẫn mang dòng điện. Bạn có thể chế tạo một động cơ DC cơ bản bằng pin, dây đồng, nam châm vĩnh cửu và cổ góp kẹp giấy trong vòng chưa đầy 30 phút — nhưng hiểu được toàn bộ quá trình xây dựng sẽ tiết lộ lý do tại sao động cơ thương mại, đặc biệt là động cơ DC siêu nhỏ , được thiết kế với dung sai chính xác như vậy. Bài viết này đề cập đến mọi thứ, từ các bản dựng tự chế cho đến các thông số kỹ thuật của động cơ vi mô chuyên nghiệp.
Các thành phần cốt lõi của mọi động cơ DC
Trước khi chế tạo hoặc lựa chọn động cơ DC, bạn cần hiểu các bộ phận cơ bản của nó. Mỗi thành phần đóng một vai trò không thể thương lượng trong việc chuyển đổi điện năng thành vòng quay.
- Stator: Bộ phận đứng yên cung cấp từ trường thông qua nam châm vĩnh cửu hoặc cuộn dây kích từ.
- Rôto (Phần ứng): Bộ phận quay được quấn bằng các cuộn dây đồng mang dòng điện và tạo ra mô-men xoắn.
- Cổ góp: Một vòng đồng phân đoạn đảo chiều dòng điện trong cuộn dây phần ứng để duy trì chuyển động quay liên tục.
- Bàn chải: Các tiếp điểm carbon hoặc than chì truyền dòng điện từ mạch ngoài đến cổ góp.
- Trục: Trục đầu ra cung cấp năng lượng cơ học cho tải.
- Nhà ở/Khung: Cung cấp hỗ trợ cấu trúc và đường từ thông trong thiết kế lõi sắt.
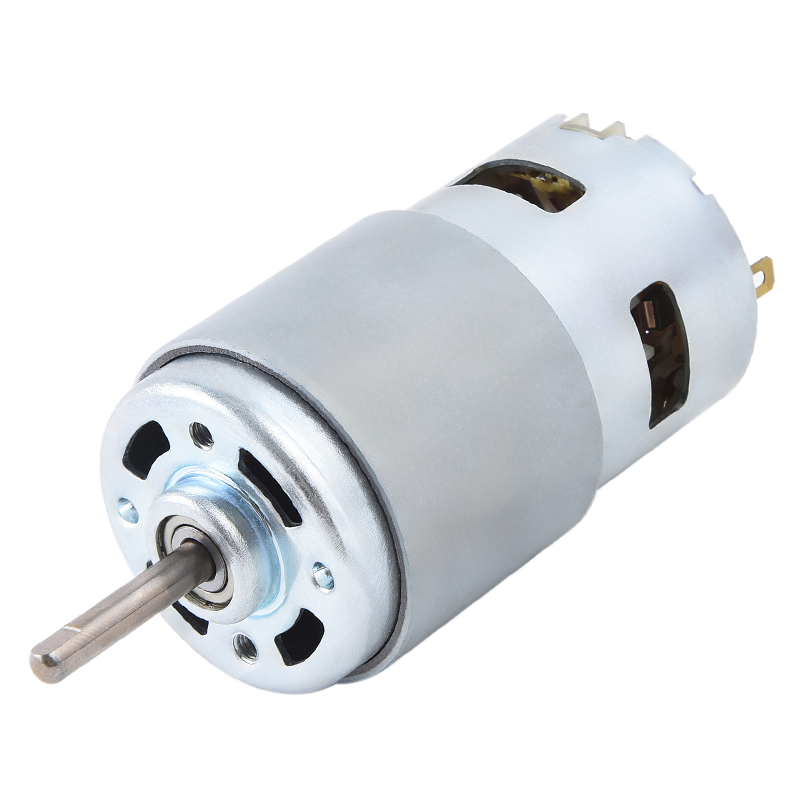
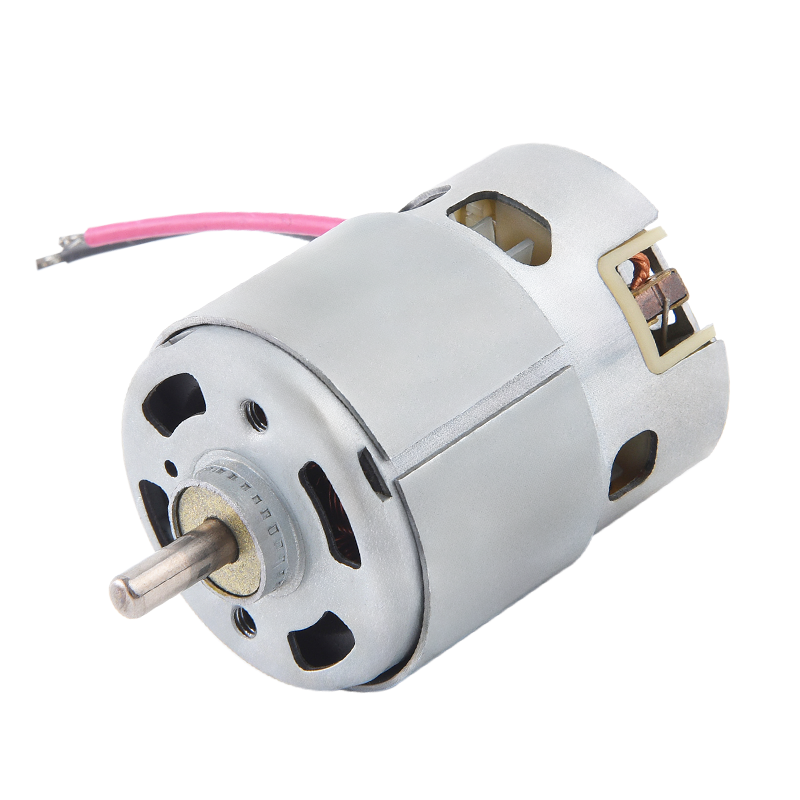
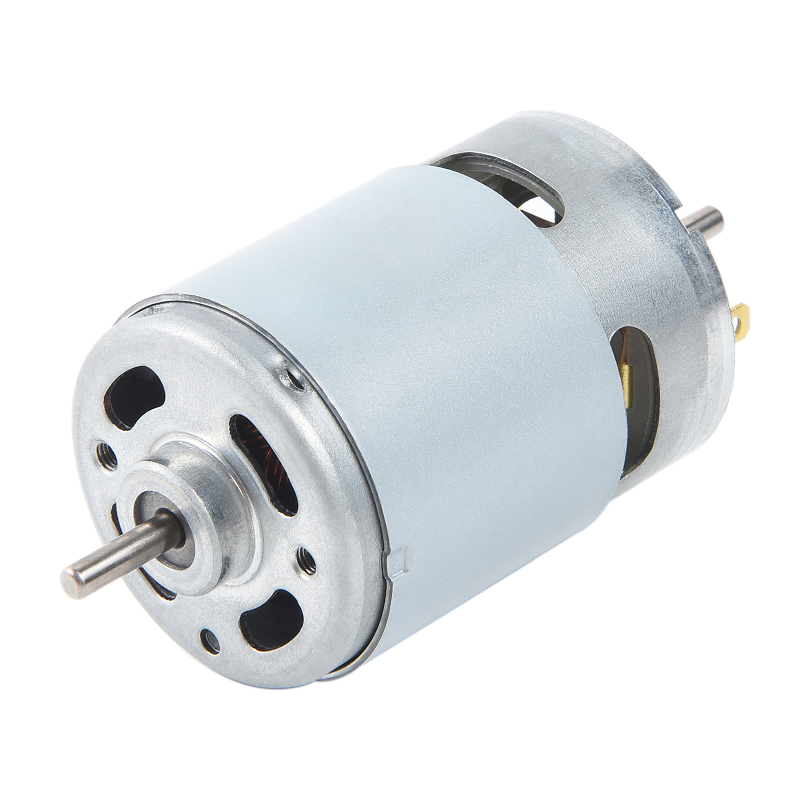
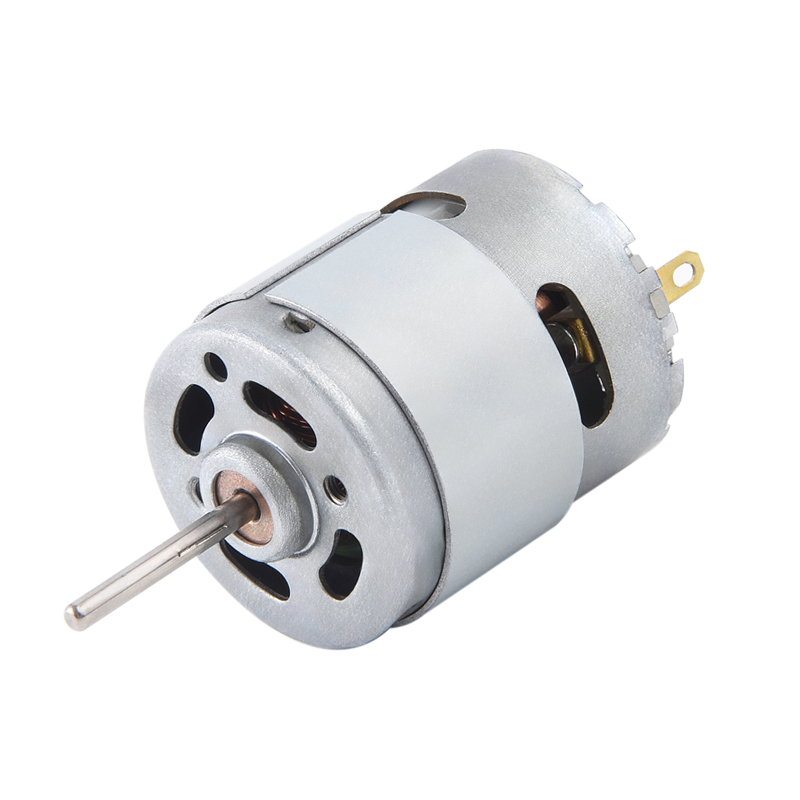
Trong động cơ DC siêu nhỏ được sử dụng trong các thiết bị như máy bay không người lái, máy trợ thính hoặc thiết bị y tế chính xác, tất cả sáu bộ phận đều được thu nhỏ đến đường kính nhỏ nhất có thể. 4mm , tuy nhiên cơ chế vật lý cơ bản vẫn giống hệt với một động cơ công nghiệp cỡ lớn.
Cách tạo động cơ DC cơ bản: Từng bước
Công trình DIY này thể hiện nguyên lý hoạt động bằng vật liệu gia dụng. Đó là lý tưởng cho sinh viên, nhà giáo dục và kỹ sư muốn có mô hình tham khảo thực hành.
Vật liệu cần thiết
- Pin AA 1,5 V hoặc 3 V (hoặc giá đỡ pin)
- Khoảng 1 mét dây nam châm đồng tráng men 26 AWG
- Hai chốt an toàn bằng thép lớn hoặc kẹp giấy (để hỗ trợ bàn chải)
- Một nam châm đĩa neodymium hoặc gốm (đường kính tối thiểu 10 mm)
- Giấy nhám (hạt mịn, 400)
- Băng keo điện hoặc dây cao su để cố định các kết nối
Xây dựng từng bước
- Quấn cuộn dây phần ứng: Quấn chặt dây đồng quanh một vật hình trụ (ví dụ: pin AA) 15–20 lần để tạo thành một cuộn dây nhỏ gọn. Để lại khoảng 3 cm dây kéo dài từ mỗi đầu làm dây dẫn.
- Cố định cuộn dây: Quấn hai đầu tự do quanh thân cuộn dây hai lần để giữ hình dạng. Các dây dẫn phải kéo dài theo trục từ tâm của mỗi bên.
- Chuẩn bị tiếp điểm cổ góp: Trên một đầu chì, chà nhám hoàn toàn lớp men trên tất cả các mặt. Ở đầu còn lại, chỉ chà nhám nửa trên của men. Sự bất đối xứng này tạo ra hiệu ứng giao hoán - dòng điện chỉ chạy trong một nửa vòng quay.
- Xây dựng các hỗ trợ bàn chải: Uốn cong hai chiếc kẹp giấy thành giá đỡ hình chữ U và gắn chúng vào cực dương và cực âm của pin bằng băng dính. Các dây dẫn cuộn dây sẽ nằm yên và quay bên trong các giá đỡ này.
- Cân bằng cuộn dây: Đặt dây dẫn cuộn dây vào giá đỡ kẹp giấy. Nếu cuộn dây quay không đều, hãy nhẹ nhàng định hình lại nó sao cho khối tâm của nó thẳng hàng với trục quay.
- Định vị nam châm: Đặt nam châm neodymium ngay bên dưới hoặc phía trên cuộn dây. Từ trường phải vuông góc với mặt phẳng cuộn dây ở vị trí nghỉ.
- Kiểm tra và khắc phục sự cố: Cho cuộn dây quay nhẹ nhàng. Nếu nó không tiếp tục quay, hãy kiểm tra chất lượng tiếp xúc ở các giá đỡ, chà nhám lại các dây dẫn hoặc lật cực nam châm. Một động cơ hoạt động thường sẽ đạt 1.000–3.000 vòng/phút trên nguồn cung cấp 1,5 V tùy thuộc vào khối lượng cuộn dây và cường độ nam châm.
Cấu hình cuộn dây động cơ DC và tác động của chúng
Trong động cơ DC thương mại, cách kết nối cuộn dây kích từ và cuộn dây phần ứng sẽ xác định hành vi mô-men xoắn tốc độ của động cơ. Có bốn cấu hình tiêu chuẩn:
| Loại cuộn dây | Kết nối | Điều chỉnh tốc độ | Ứng dụng điển hình |
|---|---|---|---|
| loạt | Trường nối tiếp với phần ứng | Kém (tốc độ giảm khi tải) | Máy kéo điện, cần cẩu |
| Shunt | Từ trường song song với phần ứng | Tốt (tốc độ gần như không đổi) | Máy tiện, quạt, băng tải |
| hợp chất | Cả cuộn dây nối tiếp và cuộn dây song song | Trung bình | Thang máy, máy ép |
| Nam châm vĩnh cửu | Không có cuộn dây trường; nam châm cố định | Tốt | Động cơ Micro DC, đồ chơi, robot |
Động cơ DC nam châm vĩnh cửu (PMDC) thống trị phân khúc động cơ vi mô vì việc loại bỏ cuộn dây kích từ giúp giảm đồng thời kích thước, trọng lượng và tổn thất điện năng. Hầu hết các động cơ DC siêu nhỏ có đường kính dưới 50 mm đều sử dụng cấu hình này.
Động cơ Micro DC: Thông số kỹ thuật, kích thước và tiêu chí lựa chọn
Động cơ Micro DC là phiên bản thu nhỏ của động cơ DC tiêu chuẩn, thường được định nghĩa là động cơ có đường kính thân dưới 36mm và điện áp hoạt động giữa 1,5V và 24V . Chúng được thiết kế để đảm bảo độ chính xác, mức tiêu thụ điện năng thấp và tốc độ quay cao so với kích thước của chúng.
Các loại kích thước động cơ Micro DC phổ biến
| chỉ định | Đường kính (mm) | Điện áp điển hình (V) | Tốc độ không tải (RPM) | Mô-men xoắn dừng (mNm) |
|---|---|---|---|---|
| 4mm class | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| lớp 8 mm | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| Lớp 12 mm (loại 130) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| Lớp 24 mm (loại 280) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| 36mm class (370-type) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Các thông số chính cần đánh giá khi chọn động cơ Micro DC
- Xếp hạng KV (RPM/V): Xác định tốc độ trên mỗi volt. Động cơ 3.000 KV ở 5 V mang lại tốc độ khoảng 15.000 vòng/phút trong điều kiện không tải.
- Mô-men xoắn dừng: Mô-men xoắn cực đại mà động cơ có thể tạo ra ở tốc độ bằng không. Vượt quá giá trị này sẽ gây ra hiện tượng quá nhiệt trong vòng vài giây.
- Dòng điện không tải: Dòng điện rút ra khi quay tự do, biểu thị ma sát ổ trục và tổn hao chổi than. Giá trị điển hình: 20–150 mA cho động cơ 8–24 mm.
- Điện trở đầu cuối: Điện trở thấp hơn cho phép nhiều dòng điện và mô-men xoắn hơn nhưng tạo ra nhiều nhiệt hơn. Giá trị nằm trong khoảng từ 0,5 Ω đến 30 Ω trong động cơ vi mô.
- Hiệu suất tại điểm vận hành: Hầu hết các động cơ micro DC đạt cực đại ở Hiệu suất 50–75% ở khoảng 10–20% mô-men xoắn dừng.
Vai trò của vật liệu từ tính trong hiệu suất động cơ DC
Việc lựa chọn vật liệu nam châm quyết định đáng kể mật độ công suất của động cơ DC, đặc biệt là ở các định dạng vi mô trong đó mỗi miligam và milimet khối đều quan trọng.
- Nam châm Ferrite (gốm): Chi phí thấp, chống ăn mòn nhưng mật độ năng lượng yếu (~3,5 MGOe). Phổ biến trong động cơ và đồ chơi bình dân.
- Nam châm Alnico: Độ ổn định nhiệt độ tốt (có thể sử dụng tới 540°C), mật độ năng lượng vừa phải (~5 MGOe). Được tìm thấy trong các thiết kế động cơ cũ và các ứng dụng nhiệt độ cao chuyên dụng.
- Samarium Cobalt (SmCo): Mật độ năng lượng cao (~18–30 MGOe), khả năng chịu nhiệt tuyệt vời (lên tới 300°C). Thích hợp cho động cơ vi mô hàng không vũ trụ và quân sự.
- Boron sắt Neodymium (NdFeB): Mật độ năng lượng cao nhất hiện có (~35–52 MGOe). Được sử dụng trong hơn 80% động cơ micro DC hiệu suất cao hiện đại do khả năng cung cấp mô-men xoắn cực đại ở thể tích tối thiểu, mặc dù nó cần có lớp phủ bảo vệ chống ăn mòn.
Việc chuyển từ ferit sang nam châm NdFeB có cùng kích thước có thể làm tăng mômen xoắn của động cơ lên gấp 3–5 ×, đó là lý do tại sao việc thu nhỏ kích thước chỉ trở nên khả thi về mặt thương mại sau khi nam châm NdFeB được sản xuất hàng loạt vào cuối những năm 1980.
Phương pháp điều khiển tốc độ động cơ DC
Kiểm soát tốc độ của động cơ DC là điều cần thiết trong hầu hết mọi ứng dụng trong thế giới thực. Ba phương pháp chính phù hợp với các tình huống khác nhau:
Điều chế độ rộng xung (PWM)
-PWM nhanh chóng bật và tắt điện áp nguồn. Bằng cách thay đổi chu kỳ làm việc - phần trăm thời gian bật điện áp - điện áp hiệu dụng và do đó tốc độ được kiểm soát. Chu kỳ hoạt động 50% ở 12 V hoạt động giống như điện áp trung bình 6 V. PWM có hiệu quả cao vì bóng bán dẫn chuyển mạch tiêu tán năng lượng tối thiểu. Tần số 20–25 kHz là phổ biến để tránh tiếng ồn có thể nghe được. Đây là phương pháp tiêu chuẩn được sử dụng trong trình điều khiển động cơ dựa trên Arduino, IC cầu H như L298N và hầu hết các bộ điều khiển động cơ micro DC.
Kiểm soát điện áp phần ứng
Thay đổi điện áp nguồn DC sẽ trực tiếp thay đổi tốc độ dưới tốc độ cơ bản. Phương pháp này cung cấp khả năng kiểm soát tốc độ trơn tru và được sử dụng trong động cơ shunt và PMDC. Nó yêu cầu một nguồn điện DC thay đổi hoặc bộ chuyển đổi Buck, khiến nó sử dụng nhiều phần cứng hơn so với PLC.
Làm suy yếu trường (đối với động cơ từ trường vết thương)
Giảm dòng điện cuộn dây từ trường sẽ làm suy yếu từ trường, cho phép rôto quay nhanh hơn tốc độ cơ bản với cái giá là mô-men xoắn giảm. Kỹ thuật này cho phép tốc độ trên mức định mức danh nghĩa và được sử dụng trong các hệ thống lực kéo và truyền động trục chính công nghiệp.
Ứng dụng thực tế của động cơ Micro DC
Động cơ Micro DC được tích hợp trong hàng trăm sản phẩm hàng ngày. Phạm vi ứng dụng của chúng minh họa mức độ kỹ thuật được đóng gói vào các bộ phận thường nặng dưới 5 gram.
- Thiết bị y tế: Máy bơm insulin sử dụng động cơ PMDC 6–10 mm để cung cấp lượng liều chính xác. Các công cụ robot phẫu thuật dựa trên động cơ loại 24 mm có khả năng lặp lại độ chính xác vị trí trong phạm vi ±0,1 mm.
- Điện tử tiêu dùng: Động cơ rung trong điện thoại thông minh là động cơ micro DC dạng đồng xu phẳng, thường có đường kính 8–10 mm, hoạt động ở điện áp 3 V với khối quay lệch tâm để tạo phản hồi xúc giác.
- Hệ thống ô tô: Một phương tiện chở khách hiện đại chứa giữa Động cơ DC nhỏ 40 và 80 cho các chức năng bao gồm điều chỉnh gương, nâng cửa sổ, định vị ghế và bộ giảm chấn HVAC.
- Máy bay không người lái và xe RC: Động cơ micro DC có chổi than trong phạm vi 8–24 mm cung cấp năng lượng cho các trục ngáp, cao độ và trục cuộn trong các máy bay bốn cánh nhỏ, mặc dù các thiết kế không chổi than ngày càng được ưa chuộng để có tuổi thọ dài hơn.
- Tự động hóa công nghiệp: Động cơ Micro DC điều khiển cơ chế lấy nét trong camera thị giác máy và vít me của các bàn máy CNC nhỏ gọn yêu cầu định vị dưới milimet.
Các lỗi động cơ DC thường gặp và cách chẩn đoán chúng
Cho dù bạn đã tự chế tạo động cơ DC hay đang bảo trì động cơ siêu nhỏ trong sản phẩm, việc hiểu các chế độ hỏng hóc sẽ giúp tiết kiệm thời gian và ngăn ngừa hư hỏng.
| Triệu chứng | Nguyên nhân có thể xảy ra | Phương pháp chẩn đoán |
|---|---|---|
| Động cơ không quay | Hở mạch ở phần ứng hoặc mất tiếp điểm chổi than | Đo điện trở đầu cuối; không nên ∞ |
| Tỏa sáng quá mức ở bàn chải | Chổi than bị mòn, cổ góp bị bẩn hoặc quá tải | Kiểm tra bề mặt cổ góp; kiểm tra trận hòa hiện tại |
| Tốc độ thấp hoặc mô-men xoắn thấp | Nam châm vĩnh cửu khử từ hoặc khả năng chống chổi than cao | So sánh tốc độ không tải với bảng dữ liệu; kiểm tra áp suất tiếp xúc của bàn chải |
| Quá nóng | Hoạt động liên tục gần mô-men xoắn dừng | Đo dòng điện; so sánh với xếp hạng hiện tại bị đình trệ |
| Rung hoặc tiếng ồn | Trục cong, vòng bi bị mòn hoặc mất cân bằng cuộn dây | Trục quay bằng tay; kiểm tra phát xuyên tâm > 0,05 mm |
Động cơ DC có chổi than và không chổi than: Khi nào nên sử dụng từng loại
Thuật ngữ "động cơ DC" ngày càng bao gồm cả thiết kế có chổi than và không chổi than (BLDC). Hiểu được sự đánh đổi sẽ quyết định sự lựa chọn đúng đắn cho từng dự án.
- Động cơ DC có chổi than: Điều khiển đơn giản hơn (điện áp một chiều hoặcPWM), chi phí thấp hơn nhưng chổi than bị hao mòn. Tuổi thọ bàn chải điển hình là 500–3.000 giờ tùy theo tải và tốc độ. Lý tưởng cho các sản phẩm tiêu dùng, đồ chơi và nguyên mẫu giá rẻ.
- Động cơ DC không chổi than: Chuyển mạch điện tử thông qua IC điều khiển thay thế hoàn toàn chổi than. Tuổi thọ vượt quá 10.000 giờ , hiệu suất cao hơn 5–15% và tốc độ tối đa cao hơn. Cần thiết cho máy bay không người lái, robot chính xác và thiết bị cấy ghép y tế nơi độ tin cậy là không thể thương lượng.
Đối với những người có sở thích DIY chế tạo động cơ đầu tiên hoặc tạo nguyên mẫu cho một rô-bốt nhỏ, động cơ PMDC được chải ở hệ số dạng 130 hoặc 180 mang lại điểm truy cập dễ dàng nhất — chúng được cung cấp rộng rãi, có giá dưới 1 USD mỗi chiếc về số lượng và hoạt động trực tiếp với bất kỳ tấm chắn điều khiển động cơ nào.
Tin tức
-
Tìm hiểu nguồn gốc và cơ sở vật lý của động cơ DC các Bàn chải động cơ DC là công ty tiên phong trong việc chuyển đổi năng lượng điện thành chuyển động cơ học v...
ĐỌC THÊM -
Ngày nay ai vẫn đang sử dụng động cơ DC có chổi than? Động cơ DC chổi than trong các thiết bị nhỏ Bất chấp việc áp dụng công nghệ động cơ không chổi than ngày càng tăn...
ĐỌC THÊM -
Ứng dụng động cơ DC trong điện tử tiêu dùng và thiết bị thông minh Vai trò của động cơ DC trong thiết kế điện tử tiêu dùng Bàn chải động cơ DC đóng một va...
ĐỌC THÊM
 Trang chủ
Về chúng tôi
TIN TỨC


Bản quyền© Yuyao Hongyang Micromotor Co., Ltd. Mọi quyền được bảo lưu.