Eng


 Trang chủ / Tin tức / Tin tức ngành / Động cơ DC không chổi than là gì? Cách thức hoạt động và các loại khóa
Động cơ DC không chổi than là gì? Cách thức hoạt động và các loại khóa
 2026.03.25
 Tin tức ngành
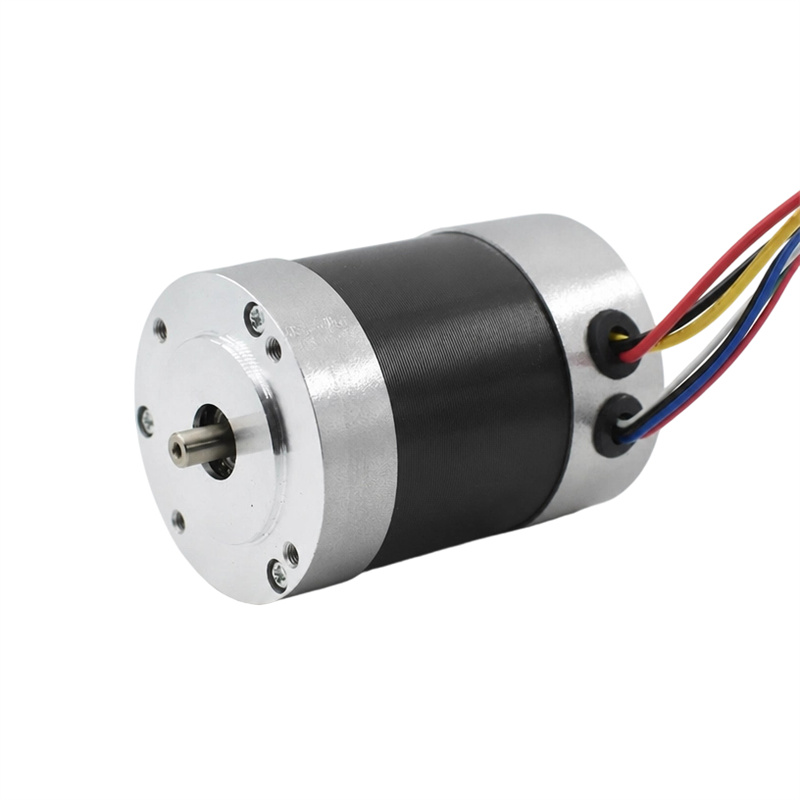
A động cơ DC không chổi than (động cơ BLDC) là động cơ đồng bộ chuyển mạch điện được cấp nguồn bằng dòng điện một chiều, trong đó hệ thống chổi than và cổ góp cơ học truyền thống được thay thế bằng chuyển mạch điện tử. Kết quả là động cơ chạy mát hơn, bền hơn, vận hành êm hơn và mang lại hiệu suất cao hơn — điển hình là 85–93% so với 75–80% đối với động cơ DC có chổi than tương đương. Những ưu điểm này đã khiến động cơ BLDC trở thành lựa chọn ưu việt trong các ứng dụng từ quạt làm mát máy tính đến xe điện và tự động hóa công nghiệp.
Động cơ DC không chổi than hoạt động như thế nào
Trong động cơ DC có chổi than thông thường, chổi than trượt vật lý trên một cổ góp quay để chuyển hướng dòng điện trong cuộn dây rôto, tạo ra chuyển động quay liên tục. Sự tiếp xúc cơ học này tạo ra ma sát, nhiệt và mài mòn. Động cơ DC không chổi than sẽ loại bỏ hoàn toàn điều này.
Trong động cơ BLDC, nam châm vĩnh cửu nằm trên rôto và cuộn dây quấn (cuộn dây stato) đứng yên . Bộ điều khiển điện tử - thường sử dụng MOSFET hoặc IGBT - cung cấp năng lượng cho cuộn dây stato theo trình tự chính xác, tạo ra từ trường quay mà nam châm vĩnh cửu của rôto theo sau. Cảm biến hiệu ứng Hall hoặc bộ mã hóa giám sát vị trí rôto để bộ điều khiển biết chính xác thời điểm chuyển đổi từng pha.
Trình tự giao hoán
Hầu hết các động cơ BLDC sử dụng cuộn dây ba pha theo cấu hình sao (Y) hoặc tam giác. Bộ điều khiển kích hoạt hai trong ba pha tại bất kỳ thời điểm nào, chuyển qua sáu trạng thái chuyển mạch trên mỗi vòng quay điện. Sự chuyển mạch sáu bước này tạo ra từ trường quay. Trong các ổ BLDC không cảm biến, EMF ngược (điện động lực) được phát hiện trong pha không cấp nguồn sẽ thay thế cảm biến Hall — giảm chi phí và cho phép vận hành ở nhiệt độ khắc nghiệt nơi cảm biến sẽ không hoạt động.
Các thành phần cốt lõi của động cơ DC không chổi than
- Stator: Bộ phận bên ngoài cố định mang lõi sắt nhiều lớp được quấn bằng cuộn dây đồng. Tổn hao lõi và tổn hao đồng quyết định hiệu suất của động cơ; các lớp thép silicon cao cấp làm giảm tổn thất dòng điện xoáy.
- Cánh quạt: Bộ phận quay bên trong được trang bị nam châm vĩnh cửu đất hiếm - điển hình là neodymium-iron-boron (NdFeB) - cung cấp mật độ từ thông cao trong một thể tích nhỏ gọn.
- Cảm biến hiệu ứng Hall: Ba cảm biến, cách nhau 120°, phát hiện vị trí cực từ của rôto và cung cấp tín hiệu tới ESC/trình điều khiển để định thời gian chuyển mạch chính xác.
- Bộ điều khiển tốc độ điện tử (ESC) / Trình điều khiển: Bộ não của hệ thống. Nó diễn giải phản hồi vị trí, điều khiển chuyển pha, điều chỉnh tốc độ thông qua PLC (điều chế độ rộng xung) và bảo vệ chống quá dòng và quá nhiệt.
- Vòng bi: Vòng bi (phổ biến nhất) hoặc vòng bi tay áo đỡ trục rôto; chất lượng vòng bi ảnh hưởng trực tiếp đến độ ồn và tuổi thọ sử dụng.
Động cơ DC không chổi than và Động cơ DC có chổi than: So sánh trực tiếp
| tham số | Động cơ DC không chổi than | Động cơ DC chải |
|---|---|---|
| Hiệu quả | 85–93% | 75–80% |
| Cuộc sống phục vụ | 10.000–30.000 giờ | 1.000–5.000 giờ |
| Bảo trì | Tối thiểu (không thay thế bàn chải) | Kiểm tra/thay thế bàn chải định kỳ |
| Tiếng ồn & EMI | Thấp (không có bút vẽ hồ quang) | Cao hơn (bàn chải phát ra tia lửa điện tạo ra EMI) |
| Kiểm soát tốc độ | Chính xác, phạm vi rộng thông qua ESC | Điều khiển điện áp đơn giản hơn |
| Mật độ điện năng | Cao hơn (nhiệt ở stato, dễ tiêu tán) | Thấp hơn (nhiệt sinh ra trong rôto quay) |
| Chi phí hệ thống | Cao hơn (yêu cầu thiết bị điện tử điều khiển) | Chi phí trả trước thấp hơn |
| Rủi ro tia lửa/nổ | Không có (an toàn cho môi trường nguy hiểm) | Hiện tại (bàn chải hồ quang) |
Các loại động cơ DC không chổi than theo cấu hình rôto
Động cơ BLDC rôto bên trong (Inrunner)
Rôto nằm bên trong stato, cách sắp xếp thông thường. Động cơ Inrunner thường có quán tính rôto thấp hơn , cho phép tăng tốc và giảm tốc nhanh hơn. Chúng rất phù hợp cho các ứng dụng tốc độ cao như máy bay RC nơi RPM có thể vượt quá 50.000 vòng/phút . Tuy nhiên, đường kính rôto nhỏ hơn của chúng sẽ hạn chế cánh tay mô-men xoắn, dẫn đến mô-men xoắn thấp hơn ở công suất tương đương.
Động cơ BLDC cánh quạt ngoài (Outrunner)
Rôto quấn quanh bên ngoài stato. Hình học này làm tăng bán kính hiệu dụng của rôto, tạo ra mô-men xoắn nhiều hơn đáng kể ở tốc độ thấp hơn không có hộp số. Động cơ vượt trội là lựa chọn tiêu chuẩn cho động cơ đẩy của máy bay không người lái, bàn xoay truyền động trực tiếp và động cơ trung tâm xe đạp điện. Một động cơ máy bay không người lái vượt trội điển hình được đánh giá ở mức 1000 KV (1000 vòng/phút/vôn) có thể mang lại 3–5× mô-men xoắn của một kẻ dẫn đầu có thể so sánh được ở cùng mức công suất.
Động cơ BLDC hướng trục
Từ thông truyền song song với trục động cơ chứ không phải hướng tâm. Kiến trúc này tạo ra một động cơ hình đĩa cực kỳ mỏng với tỷ lệ công suất trên trọng lượng đặc biệt - một số thiết kế từ thông dọc trục đạt được mật độ công suất trên 5 kW/kg , khiến chúng trở nên hấp dẫn đối với xe điện, máy bay và thiết bị công nghiệp bị giới hạn về không gian.
Động cơ DC không chổi than siêu nhỏ: Độ chính xác trong một gói thu nhỏ
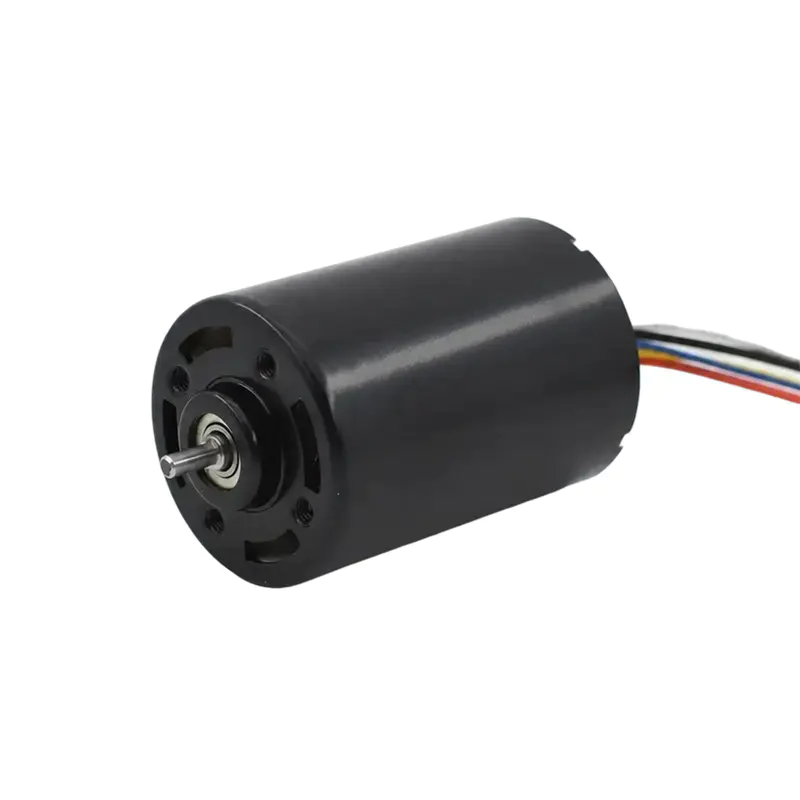
A động cơ DC không chổi than siêu nhỏ áp dụng công nghệ BLDC ở quy mô rất nhỏ - thường có đường kính ngoài từ 4 mm đến 22 mm và công suất đầu ra từ dưới 1 W đến khoảng 50 W. Việc loại bỏ bàn chải đặc biệt quan trọng ở quy mô này vì bàn chải thu nhỏ bị mòn cực kỳ nhanh và tạo ra ô nhiễm hạt không thể chấp nhận được trong thiết bị y tế hoặc quang học.
Thông số kỹ thuật chính của động cơ Micro BLDC
| Đường kính | Điện áp điển hình | Tốc độ không tải | Nguồn điện liên tục | Ứng dụng điển hình |
|---|---|---|---|---|
| 4–6 mm | 3,3–5 V | 50.000–100.000 vòng/phút | < 1W | Máy bay không người lái siêu nhỏ, thiết bị đeo được |
| 8–12 mm | 5–12 V | 20.000–60.000 vòng/phút | 1–5 W | Thiết bị y tế, dụng cụ nha khoa |
| 16–22 mm | 12–24 V | 10.000–30.000 vòng/phút | 5–50 W | Robotics, tự động hóa phòng thí nghiệm, gimbal máy ảnh |
Động cơ DC không chổi than siêu nhỏ được sử dụng ở đâu
- Dụng cụ y tế và phẫu thuật: Tay khoan nha khoa, ống nội soi, bơm truyền dịch và robot phẫu thuật yêu cầu động cơ không tạo ra ô nhiễm hạt và duy trì chu trình khử trùng - những yêu cầu mà chỉ những thiết kế không chổi than mới có thể đáp ứng một cách đáng tin cậy.
- Máy bay không người lái thu nhỏ và UAV: Động cơ Micro BLDC trong phạm vi 8–16 mm dẫn động cánh quạt trên máy bay không người lái nano và máy bay không người lái trong nhà, nơi trọng lượng được đo bằng gam.
- Ổn định máy ảnh (gimbal): Động cơ micro BLDC mượt mà, ít co ngót duy trì hướng camera mà không gây rung cho cảnh quay.
- Dụng cụ thí nghiệm và phân tích: Máy ly tâm, máy bơm vi mô và thiết bị quang phổ dựa vào khả năng kiểm soát tốc độ chính xác và thời gian bảo trì dài.
- Điện tử tiêu dùng: Động cơ trục chính của ổ đĩa cứng, quạt làm mát máy tính xách tay và bàn chải đánh răng điện đều sử dụng công nghệ BLDC thu nhỏ.
Các thông số hiệu suất động cơ BLDC bạn phải hiểu
Việc lựa chọn động cơ DC không chổi than mà không hiểu rõ các thông số kỹ thuật cốt lõi của nó sẽ dẫn đến hoạt động kém hiệu quả hoặc hỏng hóc sớm. Các thông số quan trọng nhất là:
- Xếp hạng KV (vòng/phút): Xác định số lượng động cơ tạo ra trên mỗi volt cung cấp khi không tải. Động cơ 1500 KV ở điện áp 12 V mang lại tốc độ không tải khoảng 18.000 vòng/phút. KV thấp hơn = mô-men xoắn nhiều hơn; KV cao hơn = tốc độ nhanh hơn.
- Đánh giá hiện tại liên tục (A): Dòng điện duy trì tối đa mà không vượt quá giới hạn nhiệt. Vượt quá định mức này sẽ làm giảm khả năng cách điện của cuộn dây, gây ra hư hỏng không thể phục hồi trong vòng vài phút.
- Mô-men xoắn dừng (N·m hoặc mN·m): Mô-men xoắn cực đại mà động cơ tạo ra ở tốc độ bằng không. Điều này giới hạn những hộp số hoặc tải nào có thể được dẫn động trực tiếp.
- Hằng số EMF ngược (Ke): Liên quan chặt chẽ đến KV; xác định bao nhiêu điện áp động cơ tạo ra trên một đơn vị tốc độ. Quan trọng đối với thiết kế trình điều khiển và tính toán phanh tái tạo.
- Số cực: Nhiều cực hơn = mô-men xoắn mượt mà hơn ở tốc độ thấp nhưng giới hạn RPM tối đa. Động cơ hai cực có thể đạt tốc độ cực cao; Động cơ 14 cực cung cấp mô-men xoắn tốc độ thấp mượt mà cho các ứng dụng truyền động trực tiếp.
- Khả năng chịu nhiệt (°C/W): Cho biết động cơ nóng lên nhanh như thế nào trên mỗi watt tổn thất. Động cơ có điện trở nhiệt thấp (tản nhiệt tốt) chịu được tải liên tục cao hơn.
Cách chọn động cơ DC không chổi than phù hợp
- Xác định yêu cầu về mômen tải và tốc độ. Tính toán điểm vận hành: cần bao nhiêu mô-men xoắn (N·m) ở tốc độ bao nhiêu (vòng/phút)? Điều này đặt ra yêu cầu về công suất: P = T × ω.
- Chọn rôto bên trong hoặc rôto bên ngoài. Tải tốc độ cao, mô-men xoắn thấp có lợi cho người chạy bộ. Tải truyền động trực tiếp tốc độ thấp, mô-men xoắn cao có lợi cho những người vượt trội. Nếu hộp số được chấp nhận thì cấu hình nào cũng hoạt động.
- Chọn điện áp dựa trên bus hệ thống. Ghép KV động cơ với điện áp cung cấp của bạn để điểm vận hành nằm trong bản đồ hiệu suất của động cơ. Chạy động cơ KV cao ở điện áp cao không tải sẽ hạn chế lãng phí năng lượng và có nguy cơ chạy quá tốc độ.
- Xác minh giới hạn nhiệt. Xác nhận định mức dòng điện liên tục vượt quá dòng điện yêu cầu của bạn tại điểm vận hành với biên độ ít nhất là 20–30% .
- Chọn chuyển mạch có cảm biến và không có cảm biến. Động cơ có cảm biến (cảm biến Hall) vượt trội trong các ứng dụng có tải thay đổi yêu cầu khởi động trơn tru. Thiết kế không cảm biến đơn giản hơn và tiết kiệm chi phí hơn cho các ứng dụng có tốc độ không đổi như quạt và máy bơm.
- Chọn trình điều khiển/ESC tương thích. Khớp dải điện áp, định mức dòng điện và loại chuyển mạch (có cảm biến/không cảm biến) của bộ điều khiển với động cơ. Trình điều khiển không khớp là nguyên nhân phổ biến nhất gây ra lỗi hệ thống BLDC trong các ứng dụng hiện trường.
Các ứng dụng phổ biến của Động cơ DC không chổi than theo ngành
| Công nghiệp | ứng dụng | Tại sao BLDC? |
|---|---|---|
| Ô tô / xe điện | Động cơ kéo, trợ lực lái, máy thổi HVAC | Hiệu quả cao, tuổi thọ dài, điều khiển chính xác |
| Điện tử tiêu dùng | Trục HDD, quạt máy tính xách tay, dụng cụ điện không dây | Tiếng ồn thấp, kích thước nhỏ gọn, độ tin cậy |
| HVAC / Thiết bị gia dụng | Máy nén biến tần, quạt, lồng giặt máy giặt | Kiểm soát tốc độ thay đổi, tiết kiệm năng lượng tới 30% |
| Tự động hóa công nghiệp | Bộ truyền động servo, hệ thống băng tải, trục chính CNC | Định vị chính xác, chu kỳ làm việc cao, bảo trì thấp |
| Hàng không vũ trụ / Máy bay không người lái | Động cơ đẩy UAV, bộ truyền động, bánh xe phản ứng | Tỷ lệ công suất trên trọng lượng, độ tin cậy trong môi trường khắc nghiệt |
| Y tế | Robot phẫu thuật, máy bơm truyền dịch, máy thở | Không gây ô nhiễm hạt bàn chải, khả năng tương thích khử trùng |
Ưu điểm và hạn chế: Đánh giá trung thực
Ưu điểm
- Tuổi thọ hoạt động dài hơn: Không có chổi để mài mòn, động cơ BLDC thường xuyên đạt được 20.000–30.000 giờ MTBF (thời gian trung bình giữa các lần hỏng hóc), thường tồn tại lâu hơn thiết bị được lắp đặt chúng.
- Hiệu quả cao hơn trên phạm vi tốc độ: Chuyển mạch điện tử được tối ưu hóa ở mọi điểm vận hành; Động cơ chổi than mất hiệu suất khi tải một phần do điện trở tiếp xúc chổi than cố định.
- Quản lý nhiệt tốt hơn: Nhiệt được tạo ra trong stato đứng yên, có thể được tản nhiệt trực tiếp vào vỏ động cơ - hiệu quả hơn nhiều so với việc làm mát rôto quay.
- Nhiễu điện từ thấp (EMI): Không có chổi than có nghĩa là động cơ BLDC đáp ứng các tiêu chuẩn EMI nghiêm ngặt (EN 55014, CISPR 11) mà không cần lọc bên ngoài rộng rãi.
- An toàn trong môi trường nguy hiểm: Việc không tạo ra hồ quang làm cho động cơ BLDC phù hợp với môi trường có khí hoặc bụi dễ cháy, nơi cấm sử dụng động cơ chổi than.
Hạn chế
- Chi phí hệ thống cao hơn: Bản thân động cơ có thể chỉ đắt hơn một chút so với động cơ tương đương có chổi than, nhưng trình điều khiển/ESC cần thiết sẽ bổ sung thêm 30–100% tổng chi phí hệ thống tùy thuộc vào mức công suất.
- Điều khiển phức tạp hơn: Việc thực hiện khởi động trơn tru, giảm thiểu gợn sóng mô-men xoắn và làm suy yếu trường để vận hành tốc độ trên mức định mức đòi hỏi phần mềm điều khiển phức tạp — một nỗ lực kỹ thuật quan trọng.
- Sự phụ thuộc của nam châm đất hiếm: Nam châm NdFeB phải chịu sự hạn chế của chuỗi cung ứng và biến động giá cả; chúng cũng khử từ trên nhiệt độ Curie (thường là 80–120°C đối với điểm chuẩn).
- Mô-men xoắn cogging: Ở tốc độ rất thấp, sự tương tác giữa các khe stato và nam châm rôto tạo ra gợn sóng mô-men xoắn ("bánh răng"), hiện tượng này phải được giảm thiểu thông qua các thuật toán điều khiển lệch hoặc nâng cao trong các ứng dụng định vị chính xác.
Xu hướng tương lai về công nghệ động cơ DC không chổi than
Công nghệ động cơ BLDC tiếp tục phát triển nhanh chóng, được thúc đẩy bởi quá trình điện khí hóa phương tiện giao thông và sự mở rộng của robot. Các hướng phát triển chính bao gồm:
- Các module điều khiển động cơ tích hợp: Việc kết hợp động cơ và thiết bị điện tử điều khiển của nó thành một bộ phận kín duy nhất giúp đơn giản hóa việc lắp đặt và giảm thiểu việc đi dây, vốn đã phổ biến ở các động cơ BLDC cỡ nhỏ 22 mm và nhỏ hơn.
- Trình điều khiển bán dẫn dải rộng (WBG): Thiết bị chuyển mạch cacbua silic (SiC) và gali nitrit (GaN) cho phép tần số chuyển mạch cao hơn với tổn thất thấp hơn, đẩy hiệu suất hệ thống lên trên 97% trong các ứng dụng EV cao cấp.
- Các lựa chọn thay thế nam châm Ferrite: Nghiên cứu về động cơ BLDC dựa trên ferit nhằm mục đích giảm sự phụ thuộc vào đất hiếm trong khi vẫn duy trì hiệu suất cạnh tranh thông qua hình dạng stato được tối ưu hóa.
- Bảo trì dự đoán dựa trên AI: Phân tích dấu hiệu rung và dòng điện theo thời gian thực cho phép phát hiện sớm sự hao mòn của ổ trục và sự xuống cấp của cuộn dây, kéo dài tuổi thọ sử dụng hiệu quả hơn nữa so với các số liệu cơ bản vốn đã rất ấn tượng.
Tin tức
-
Tìm hiểu nguồn gốc và cơ sở vật lý của động cơ DC các Bàn chải động cơ DC là công ty tiên phong trong việc chuyển đổi năng lượng điện thành chuyển động cơ học v...
ĐỌC THÊM -
Ngày nay ai vẫn đang sử dụng động cơ DC có chổi than? Động cơ DC chổi than trong các thiết bị nhỏ Bất chấp việc áp dụng công nghệ động cơ không chổi than ngày càng tăn...
ĐỌC THÊM -
Ứng dụng động cơ DC trong điện tử tiêu dùng và thiết bị thông minh Vai trò của động cơ DC trong thiết kế điện tử tiêu dùng Bàn chải động cơ DC đóng một va...
ĐỌC THÊM
 Trang chủ
Về chúng tôi
TIN TỨC


Bản quyền© Yuyao Hongyang Micromotor Co., Ltd. Mọi quyền được bảo lưu.